01
Research validation
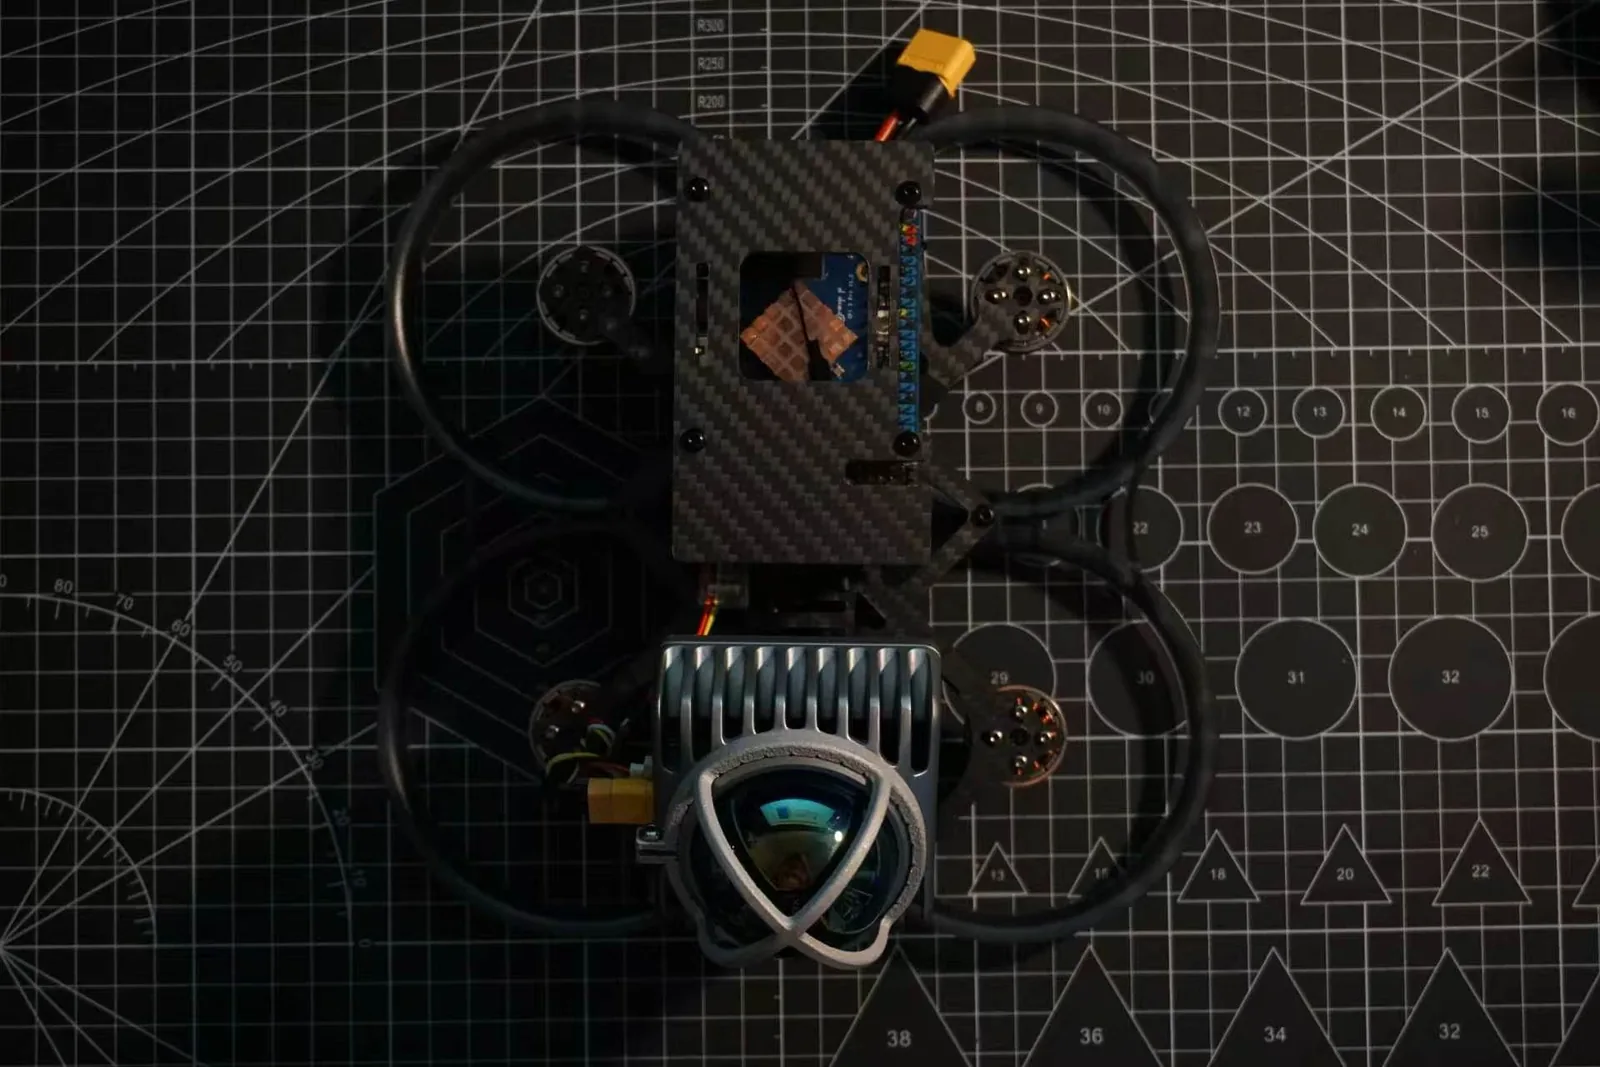
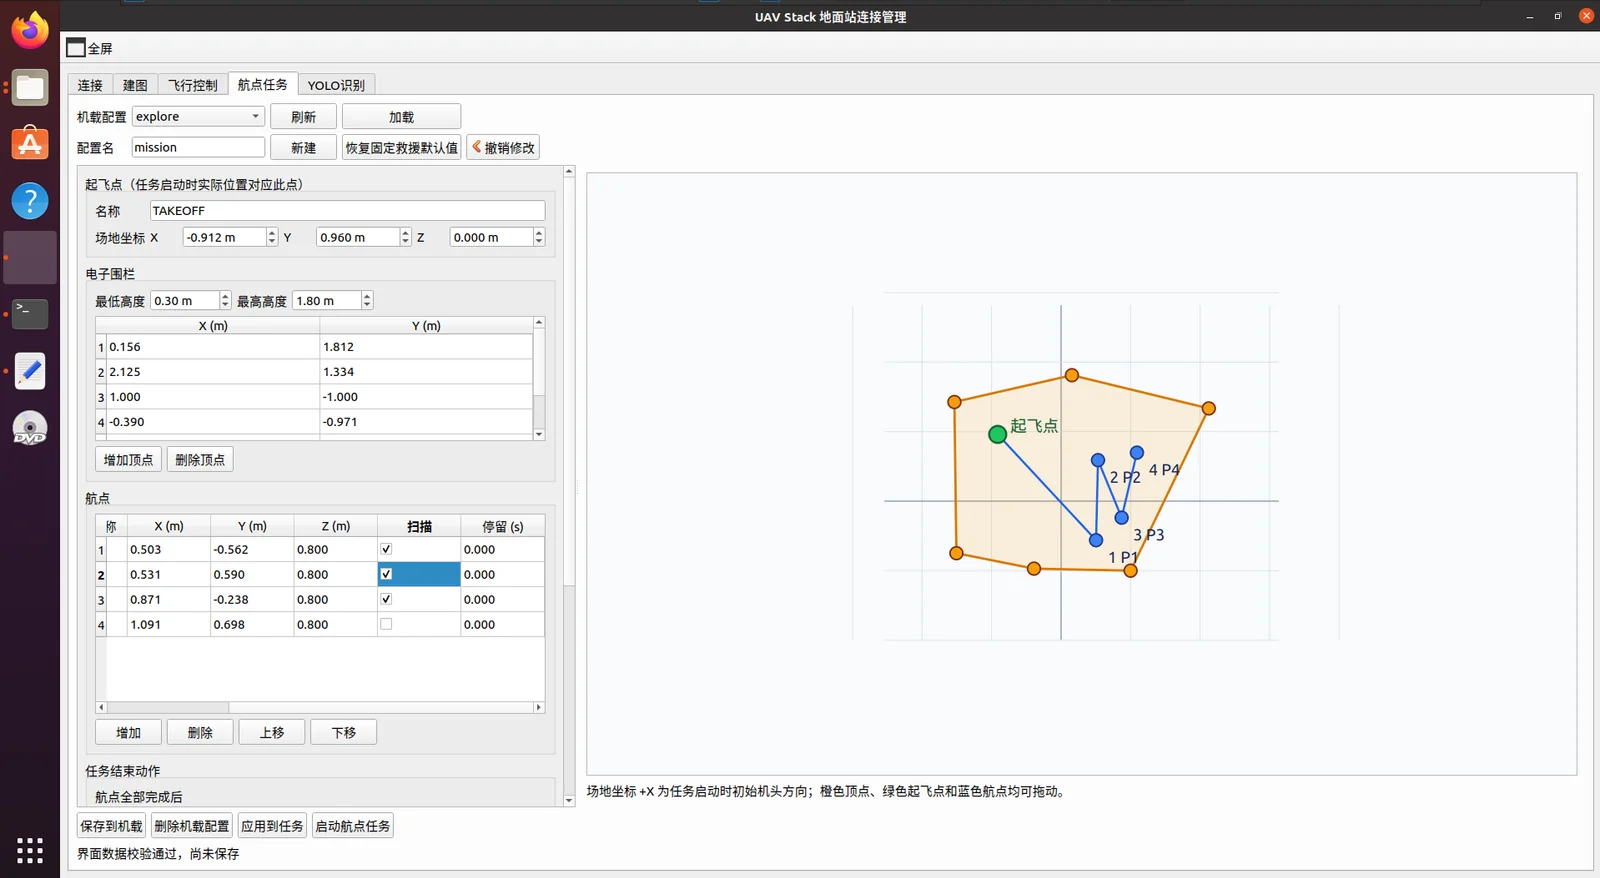
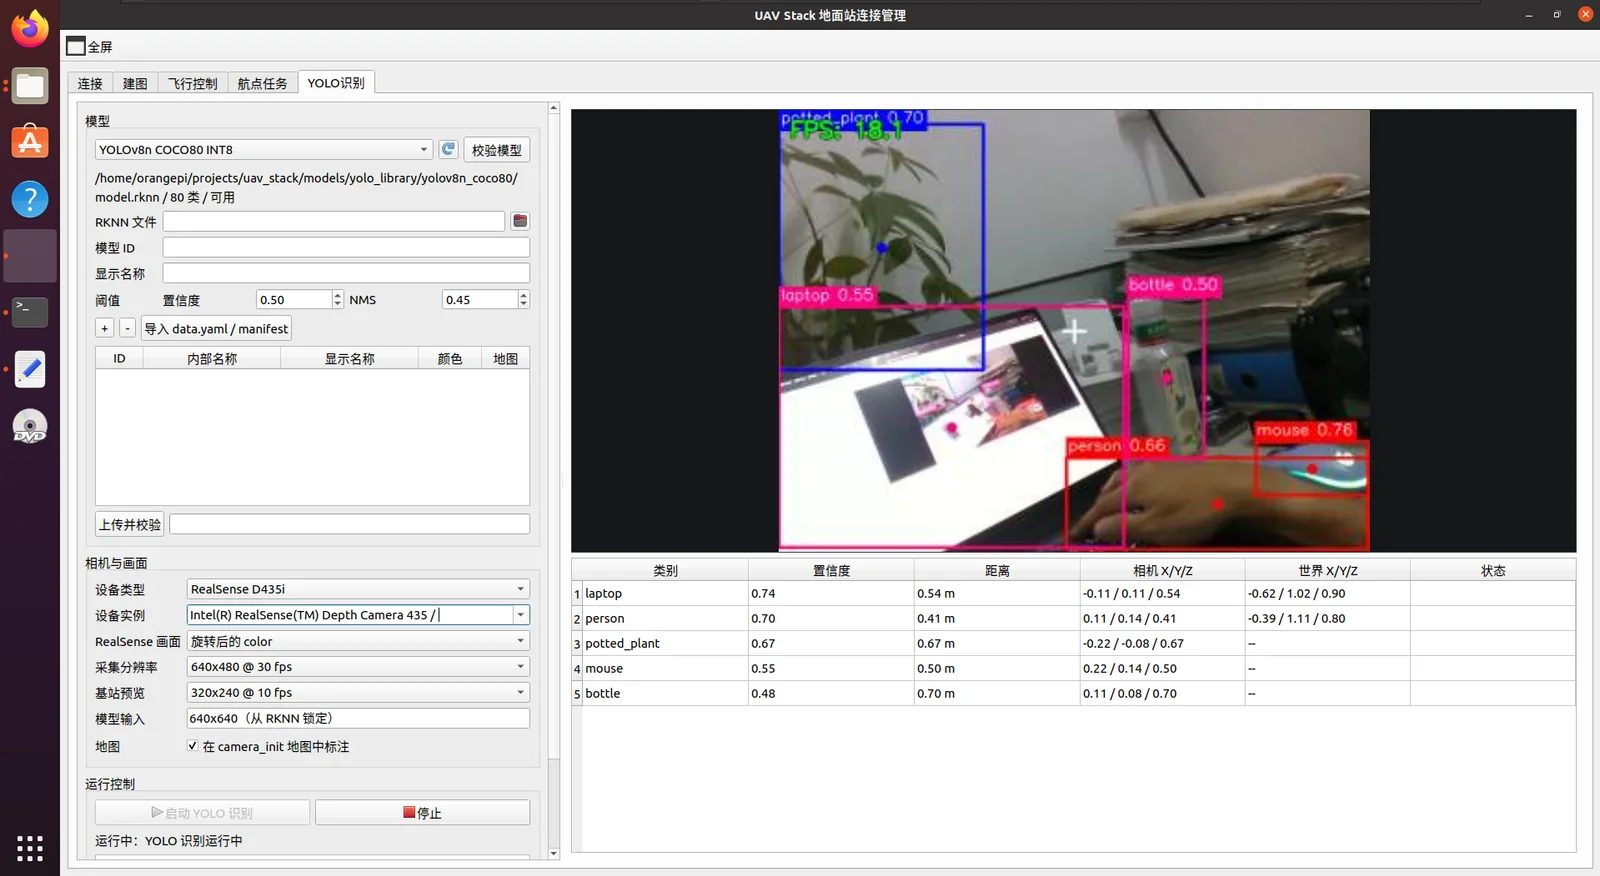
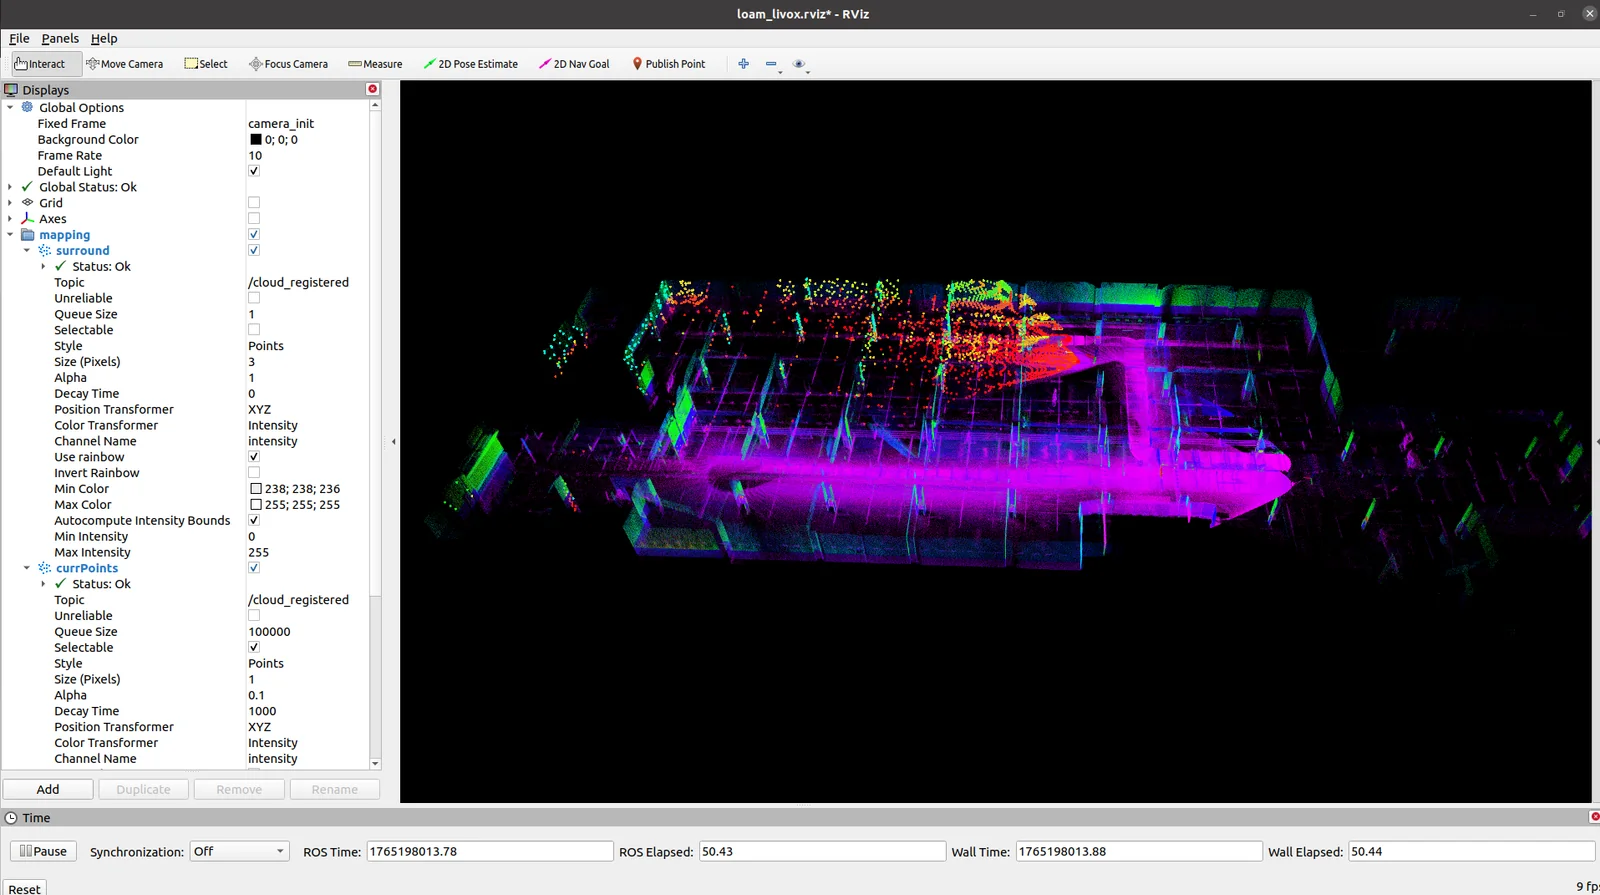
Test localization, mapping, path planning and perception algorithms on a real airframe instead of only in simulation. The screenshot shows a point-cloud view from an earlier project.
- —LiDAR localization & mapping
- —Path planning
- —Perception experiments
Suggested model3.5" LiDAR UAV